 SYSTÈME / 01
Géolocalisation sous-marine
STAR-RTK
Localisez vos ressources sous-marines, positionnez-les et revenez directement sur une cible grâce à un système de localisation acoustique portable.

Positionnement sous-marin, robotique agile et systèmes de fibre optique motorisés. Localisez précisément, retrouvez directement une cible et intervenez avec confiance.
LOCALISEZ.
REJOIGNEZ.
AGISSEZ.
DIRECT TO TARGET.
Une gamme de systèmes complémentaires conçus pour les missions sous-marines. Déployez-les ensemble ou séparément. Un objectif commun : une localisation précise pour aller directement à la cible.
SYSTÈME / 01Localisez vos ressources sous-marines, positionnez-les et revenez directement sur une cible grâce à un système de localisation acoustique portable.
 SYSTÈME / 02
Portable et déployable depuis un bateau d’opportunité. Un ROV à six degrés de liberté pour naviguer avec agilité, observer et téléopérer depuis la surface.
 SYSTÈME / 03
Touret motorisé miniature avec bobines interchangeables de 300 à 3 000 m, connectivité RJ45 et débit cible de 300 Mbit/s. Un système autonome pour les ROV pilotés en IP.
STAR-RTK associe des émetteurs acoustiques sous-marins, une référence GNSS-RTK en surface et un récepteur miniaturisé embarqué sur le mobile pour des missions géoréférencées sur une vaste zone.
Explorez les éléments de la mission STAR / DÉPLOIEMENT TERRAIN
Un bateau non dédié accueille le poste de conduite de mission et les liaisons de données vers le ROV et la bouée de référence.
Disposez 3 à 4 émetteurs acoustiques autour de la zone de travail.
Utilisez la bouée GNSS-RTK pour la synchronisation temporelle et le géoréférencement.
Calculez les positions à bord à partir des instants d’arrivée des signaux acoustiques.
Des systèmes légers, portables et adaptables, pensés pour les contraintes réelles de mission, sans complexité ni coût superflu.
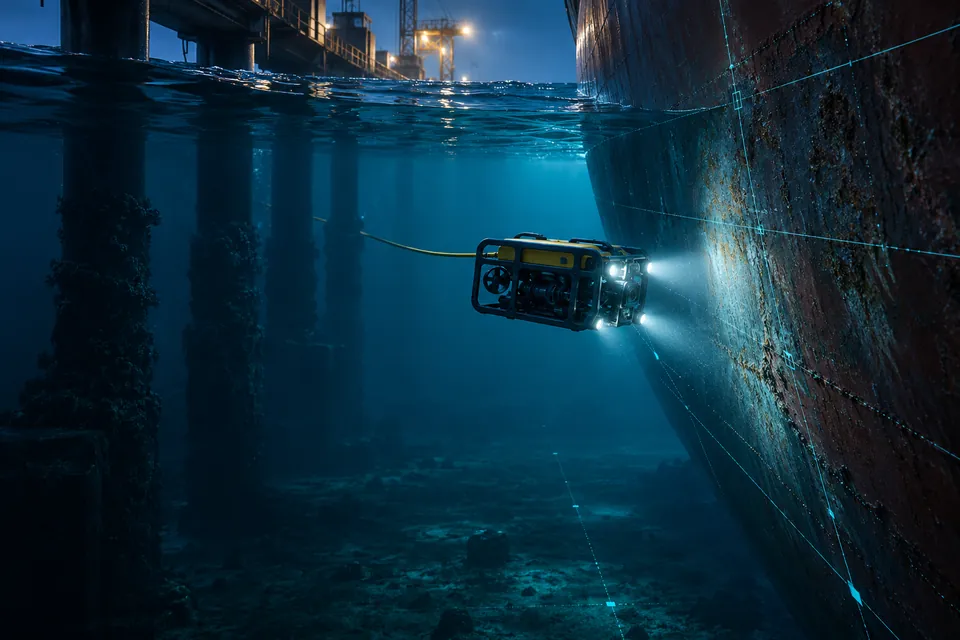
Inspectez les coques, les quais et les fonds portuaires dans un environnement géoréférencé grâce au positionnement acoustique.
Échanger sur cette mission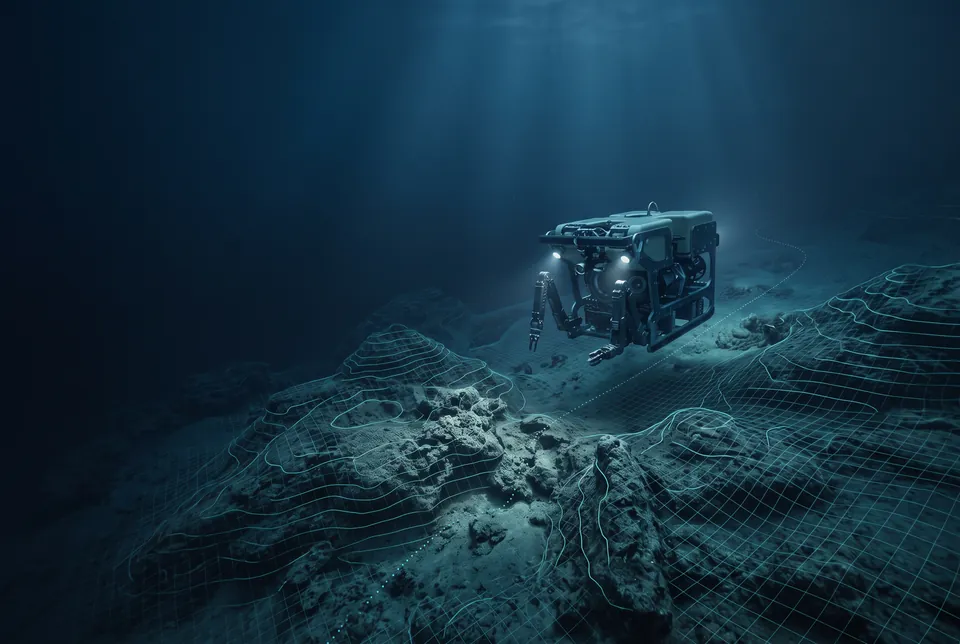
Réalisez des parcours reproductibles et des acquisitions de données géoréférencées sur vos zones de relevés.
Échanger sur cette mission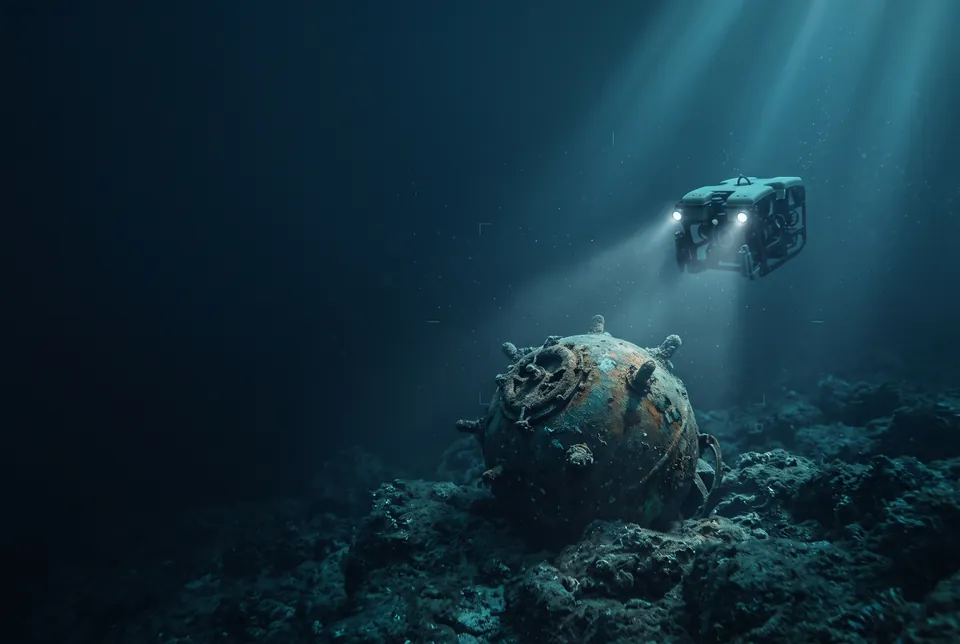
Naviguez avec plusieurs mobiles sous-marins là où le GNSS est absent ou brouillé, notamment pour des missions exigeantes de sécurité maritime.
Échanger sur cette mission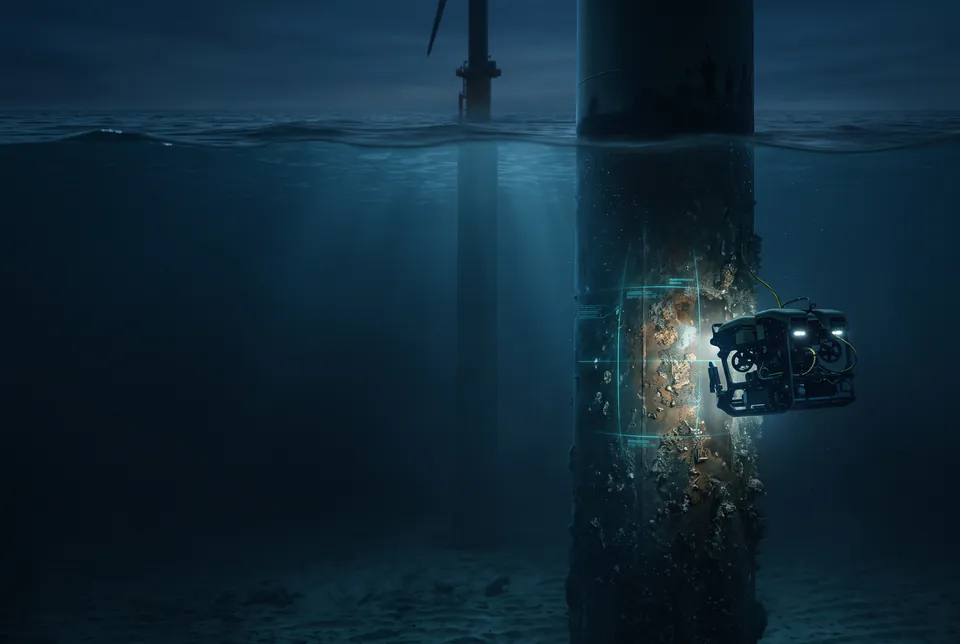
Accompagnez les inspections et les interventions de maintenance sur les installations offshore.
Échanger sur cette mission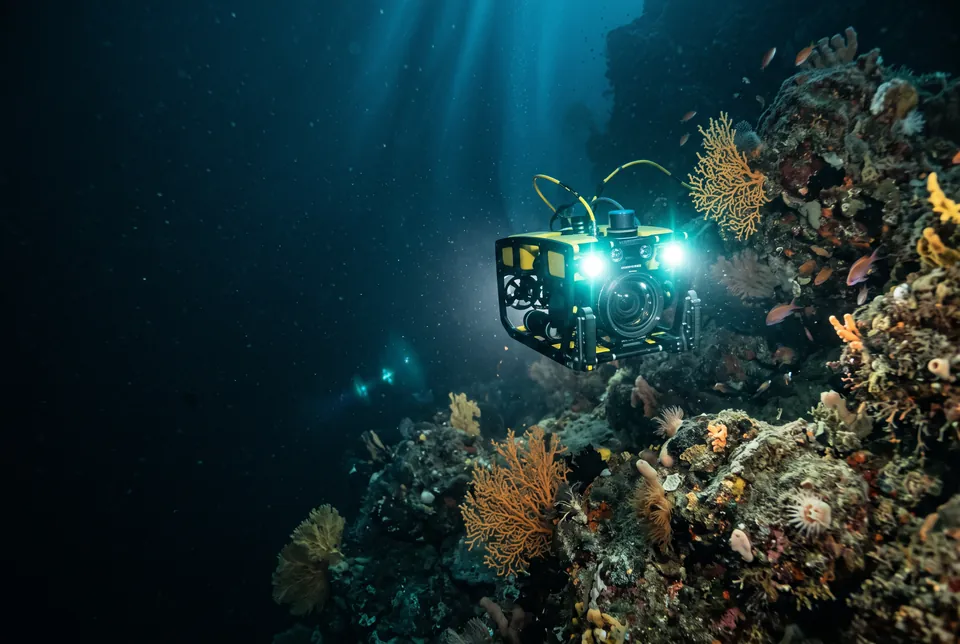
Aidez les chercheurs à observer et documenter le milieu sous-marin.
Échanger sur cette mission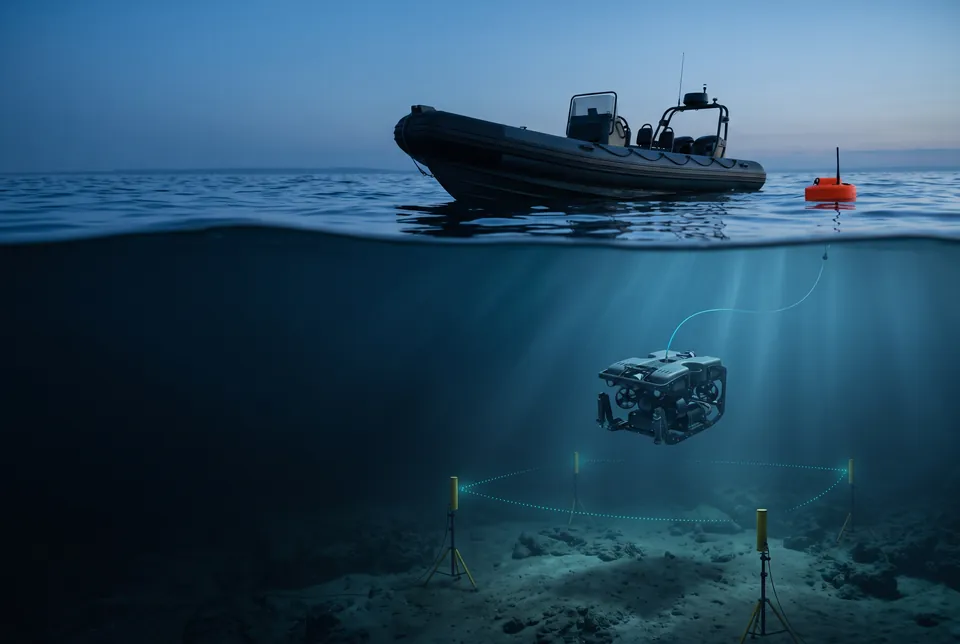
Adaptez les opérations aux moyens de surface disponibles, sans dépendre d’un navire dédié.
Échanger sur cette missionNotre philosophie : des équipements légers, portables et adaptables, pensés pour les missions réelles et le coût maîtrisé.
Des opérations géoréférencées, de la cartographie au retour sur cible, jusqu’à l’identification et l’intervention, sans détour inutile.
Des composants adaptables à différentes plateformes et aux missions les plus complexes.
Des équipements légers pour une installation rapide depuis un bateau d’opportunité, sans calibration préalable sur le terrain.
Des systèmes de positionnement, ROV et enrouleurs indépendants dotés d’interfaces numériques standardisées.
STAR-FO réunit un touret motorisé miniaturisé, des interfaces optiques SFP et de la fibre monomode. Conçu pour dérouler et rembobiner la fibre sous tension contrôlée, il offre une connectivité RJ45 Plug-and-Play pour les ROV à commande IP compatibles.
Bobines 300 à 3 000 m · masse nominale 3 kg · débit 300 Mbit/s : caractéristiques annoncées, à confirmer.
Des idées issues de la connaissance du milieu marin, de la préparation des missions et d’une technologie sous-marine accessible. Sujets éditoriaux à développer.

Géométrie des références et temps de vol acoustiques en l’absence de GNSS sous l’eau, sans dépendre d’un navire instrumenté coûteux.
Découvrir le conceptLa préparation de mission, la portabilité et la navigation précise comptent autant que les caractéristiques brutes pour maîtriser les coûts.
Découvrir notre approcheUn enrouleur motorisé compact, des interfaces SFP standardisées et une gestion de la tension pour une liaison sous-marine fiable.
Découvrir STAR-FOL’essentiel sur l’intégration, les objectifs de conception et l’interopérabilité de nos systèmes.
STAR-RTK fournit les données de positionnement sous-marin et STAR-ROV est la plateforme robotique. Ils peuvent fonctionner ensemble ou être étudiés séparément selon les besoins.
Un navire dédié n’est pas prévu. Les émetteurs, la référence de surface et la liaison de contrôle peuvent être déployés depuis un bateau adapté, selon la météo et les contraintes locales.
Non. STAR-FO est un enrouleur motorisé autonome avec interfaces SFP et Ethernet RJ45, destiné aux ROV pilotés en IP. L’intégration dépend néanmoins des compatibilités mécaniques, électriques et numériques.
Pas tous. Certaines données, notamment portée, profondeur, masse et débit, relèvent de spécifications annoncées ou d’objectifs de conception. Les performances vérifiées en essais seront distinguées.
Oui. Nous pouvons échanger sur les besoins techniques et envisager une démonstration adaptée. Précisez simplement le contexte de votre mission.
Décrivez-nous votre mission sous-marine. Nous étudierons ensemble l’approche technique adaptée.